Прошивка 204 для автопилотов Юнибот: новые возможности и функции безопасности
14 октября 2026 года вышла новая прошивка 204 для прикормочных корабликов с автопилотом Юнибот. Обновление доступно бесплатно по беспроводному каналу и добавляет новые возможности автоматизации, защиты оборудования, контроля состояния кораблика и повышения достоверности сканирования водоёма.
Рассказываем подробнее о ключевых нововведениях.
1. Автоматический старт после спуска кораблика на воду
Теперь можно организовать простой датчик наличия воды за бортом и назначить действие, которое автопилот выполнит при погружении кораблика в воду.
Например, после спуска на воду кораблик сможет автоматически отправиться к заранее заданной точке маршрута. Номер точки можно предварительно установить кнопкой на корпусе кораблика при выключенном пульте управления или выбрать с пульта.
Больше не нужно держать пульт в руках во время завоза или наклоняться к кораблику, чтобы нажать кнопку, когда он уже находится в воде. Достаточно положить кораблик на воду — и он самостоятельно начнёт движение к заданной точке!
При необходимости можно настроить задержку старта на несколько секунд после обнаружения воды. Это позволит спокойно опустить кораблик на поверхность, прежде чем автопилот запустит выполнение команды.
Такой подход делает завоз прикормки проще и удобнее: заранее выбрали точку, положили кораблик на воду — и он поплыл самостоятельно.
2. Защита винтов от вращения вне воды
В прошивке появилась возможность запретить вращение винтов, когда кораблик находится вне воды.
Эта функция помогает снизить риск повреждения винтов и защитить находящиеся рядом предметы от случайного контакта с вращающимися элементами.
3. Автоматическое отключение записи скана водоёма вне воды
Автопилот теперь может автоматически отключать запись скана водоёма, если кораблик находится вне воды.
Это позволяет сохранять достоверность данных сканирования и предотвращать попадание в запись некорректных измерений, полученных на суше или в воздухе.
Функция особенно актуальна при использовании парктроников, которые не способны надёжно отличать воздух от воды. В таких случаях измерения вне водоёма могут восприниматься как реальные данные и искажать результаты сканирования.
Теперь автопилот может автоматически приостанавливать запись скана, когда кораблик находится вне воды. Это помогает избежать ошибок и получить более достоверные данные при исследовании рельефа дна.
4. Расширенный контроль уровня воды внутри корпуса
Доработана работа с датчиками контроля уровня воды внутри кораблика. Теперь можно подключать ёмкостные и аналоговые датчики, задавать пороги срабатывания и назначать действия при превышении установленного уровня.
В качестве реакции можно настроить подачу сигнала или автоматический возврат кораблика в домашнюю точку.
На первый взгляд, эта функция может показаться необязательной. Однако она особенно полезна для владельцев корабликов, в которых сложно своевременно заметить попадание воды внутрь корпуса.
Даже небольшая протечка, остающаяся незамеченной в течение длительного времени, способна привести к коррозии проводов, повреждению соединений и выходу из строя электроники. Контроль уровня воды поможет вовремя обнаружить проблему и принять меры.
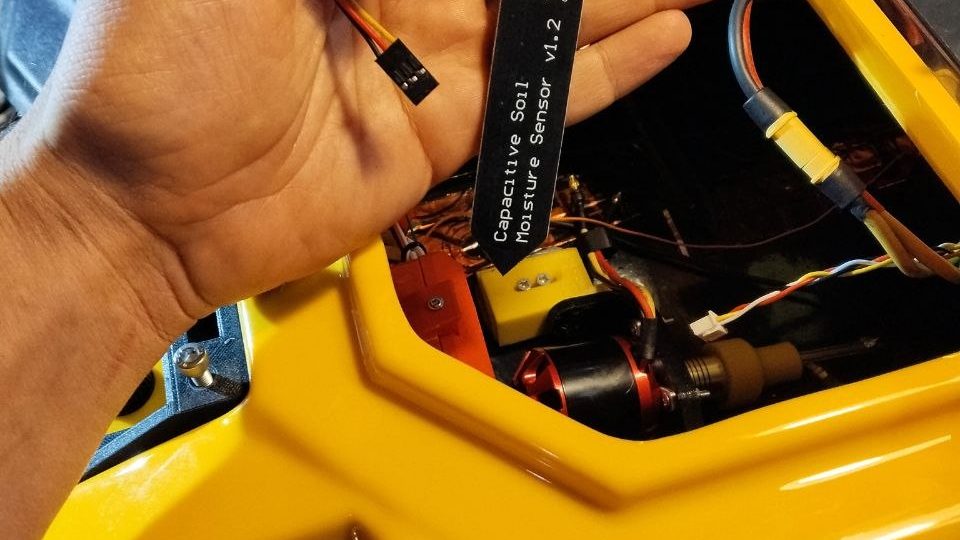
Рекомендация по выбору датчиков: для контроля попадания воды можно использовать трёхпроводные ёмкостные датчики влажности почвы. Сигнальный провод такого датчика подключается к аналоговому входу автопилота, предназначенному для работы с аналоговыми датчиками тока. Для датчика воды за бортом один контакт в GND и второй от свободного порта — оба разместить за бортом.
5. Световая приманка для привлечения рыбы
В прошивке 204 появилась возможность использовать светодиод с определённым номером в качестве световой приманки.
Это первый шаг к развитию нового направления в управлении прикормочными корабликами. Световые воздействия могут стать дополнительным инструментом для привлечения осторожной рыбы и реализации более сложных стратегий прикармливания.
В будущих версиях прошивки планируется развивать эту функцию: появится возможность учитывать световые воздействия при построении маршрутов завоза прикормки, задавать продолжительность воздействия и выбирать смещения относительно целевой точки.
Это позволит создавать более гибкие сценарии прикармливания, в которых важны не только место и время доставки прикормки, но и дополнительные световые сигналы.
Как получить обновление?
Прошивка 204 доступна владельцам автопилотов Юнибот MAX2 и MAX2+бесплатно по беспроводному каналу обновления.
Рекомендуем установить новую версию, чтобы воспользоваться дополнительными возможностями автоматизации, повысить безопасность эксплуатации, защитить электронику и улучшить качество сканирования водоёма.
Юнибот — больше возможностей для точного, безопасного и продуманного завоза прикормки!