
Калибровка датчика ICM-20948
Внимание: Датчик ICM-20948 поддерживается только автопилотами UNIBOAT MAX2 и MAX2+
Подключите датчик в I2C разъем (КОМПАСС)
1️⃣ Как понять что датчик не откалиброван
- Мигают светодиоды синим и красным с периодичностью около 2х секунд
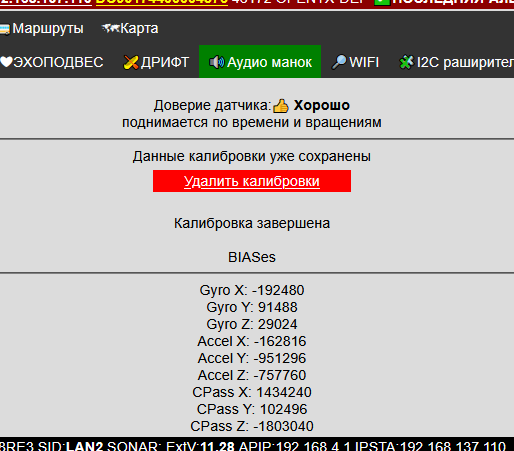
- В адмике — КОМПАС- Данные калибровки — есть об этом уведомление
2️⃣ Начало новой калибровки или обычным способом или из меню TX16S
- Нажмите кнопку MDL. Выберите пункт “Калибровка компаса” (это просто стирает старую калибровку и запускает новую).
- ИЛИ через веб админку: В закладке Компас — параметры калибровки нажмите «Удалить калибровки»
- Автопилот перейдёт в режим калибровки датчика направления.Кораблик будет мигать умными светодиодами — Красный и синий все то время, что идет калибровка.
3️⃣ Процесс калибровки
- Поставьте кораблик (или датчик) на ровную поверхность и держите неподвижно 10 секунд для стабилизации.
- Плавно, в течении минуты поворачивайте кораблик (или датчик) вокруг трех осей или по сфере
- По истечении минуты, у вас останется примерно минута, на то чтобы подержать датчик неподвижно, по пять секунд на каждой грани (их всего шесть)
- Положите кораблик или компас на ровную поверхность и дождитесь завершения калибровки (светодиоды перестанут мигать синим и красными загорятся обычным цветом)
4️⃣ После калибровки
- Компас готов к работе и данные сохранены. Можно посмотреть и в админке «Компасс->Данные калибровки» — Если «сохранены» то все ОК
- Автопилот уже использует эти данные для точного удержания курса даже перезапуск не нужен.
5️⃣ Советы для точности
- Вращайте и ставить на грани лучше весь кораблик, а не сам датчик.
- Плавные и равномерные движения дают лучший результат.
- Вентиляторы и кулеры мешают калибровке
- Размещайте компас МАКСИМАЛЬНО вдали от моторов и магнитов.
В админке нормальные данные выглядят примерно так: